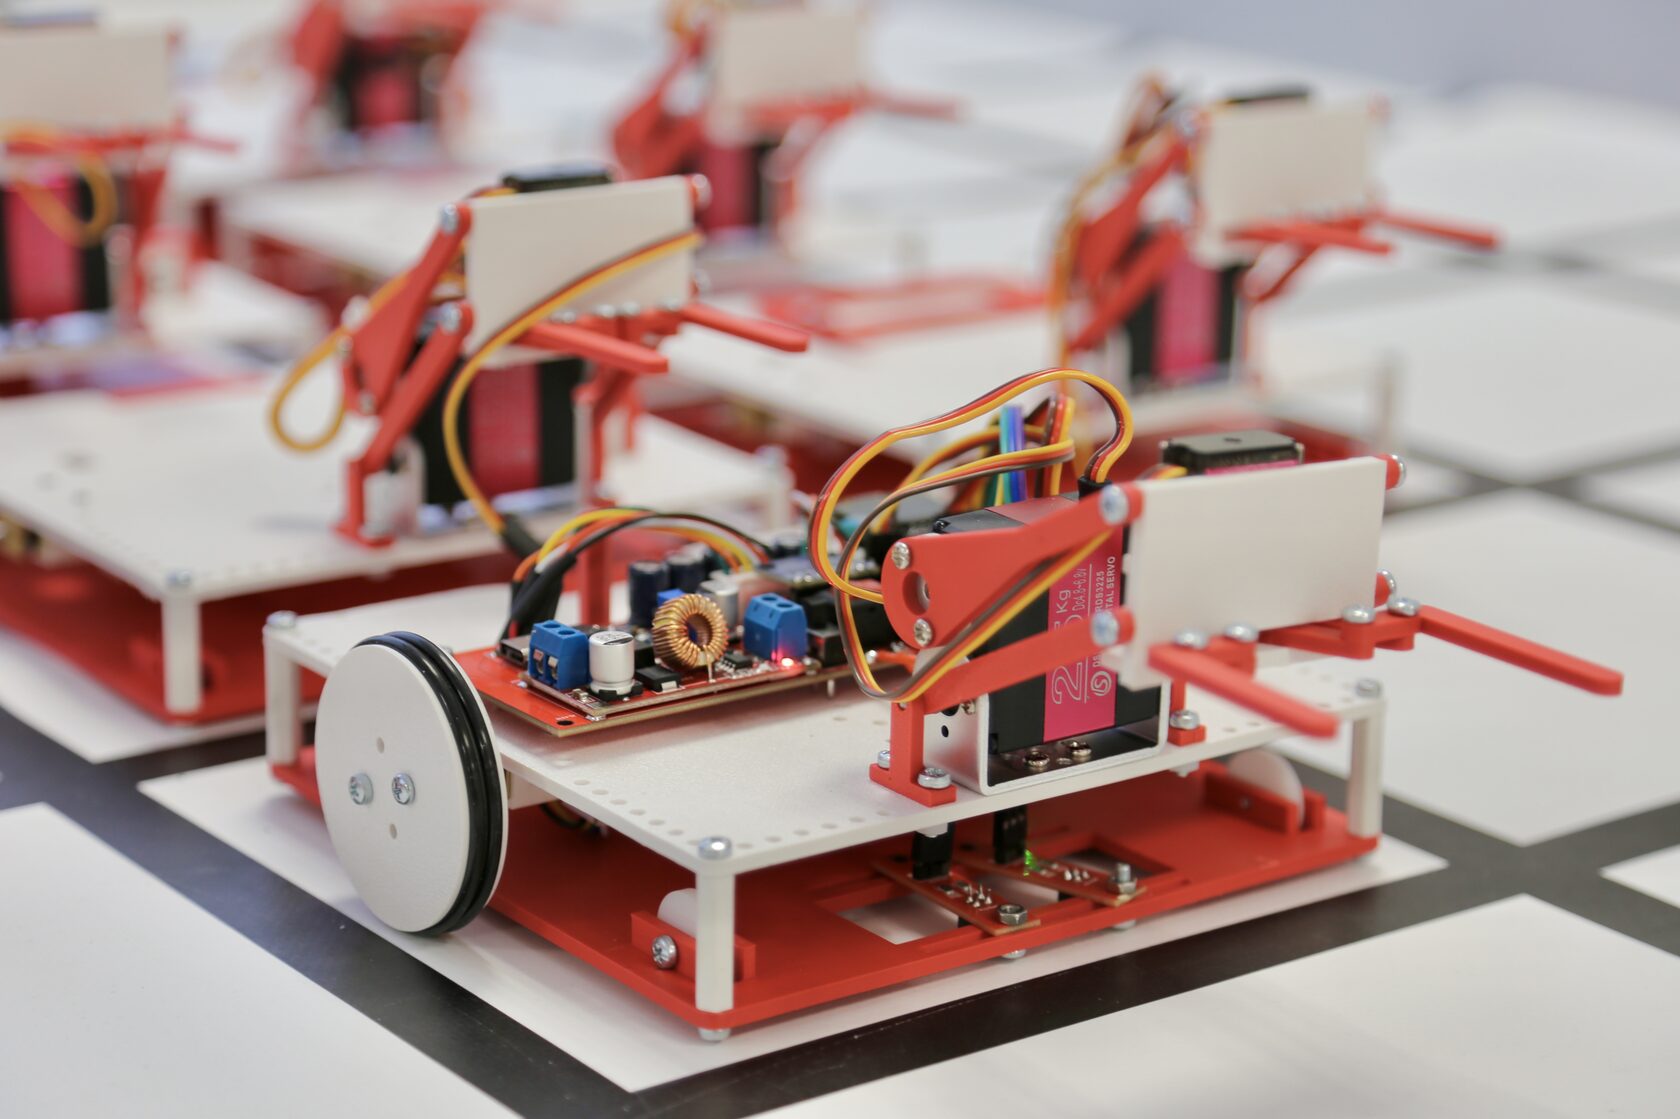
Робот может работать как в привычном формате задач ВсОШ — с двумя сервомоторами, ультразвуковым датчиком, двумя датчиками линии и датчиком расстояния Sharp, - так и в более расширенной конфигурации.
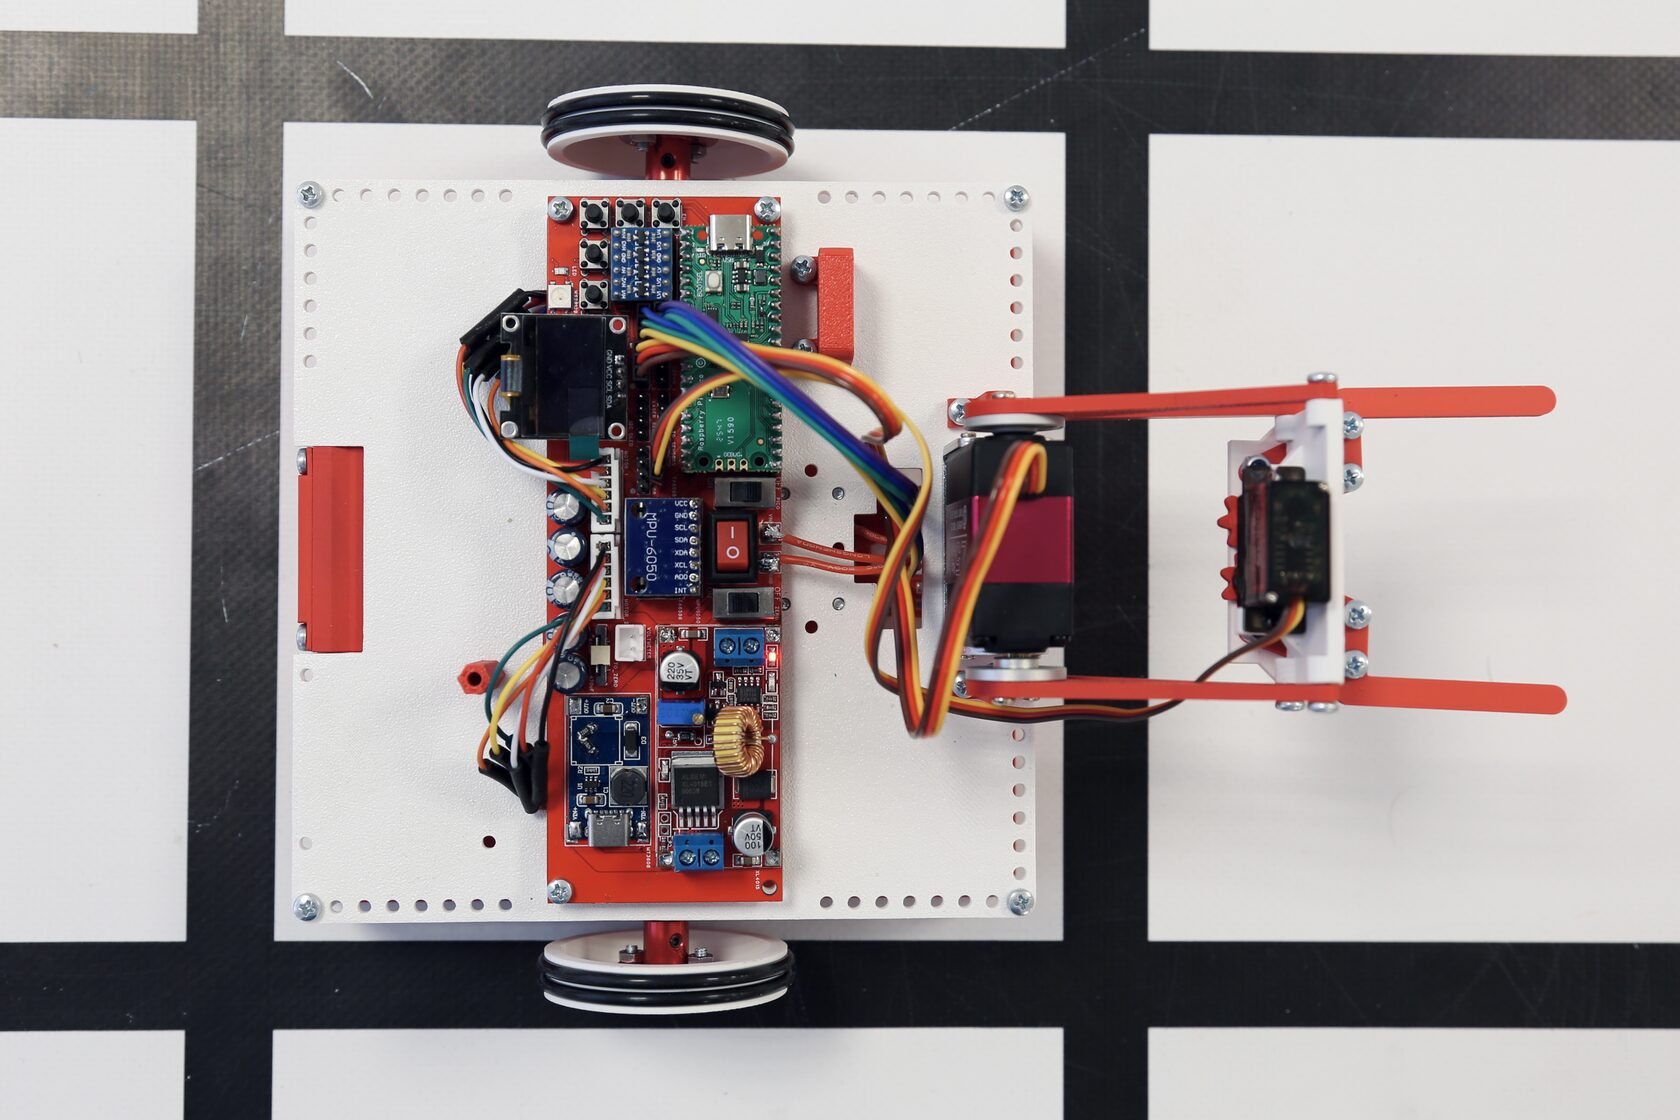
В основе робота — Raspberry Pi Pico. За движение отвечают два мотора с энкодерами, благодаря которым можно точно контролировать скорость и пройденное расстояние.
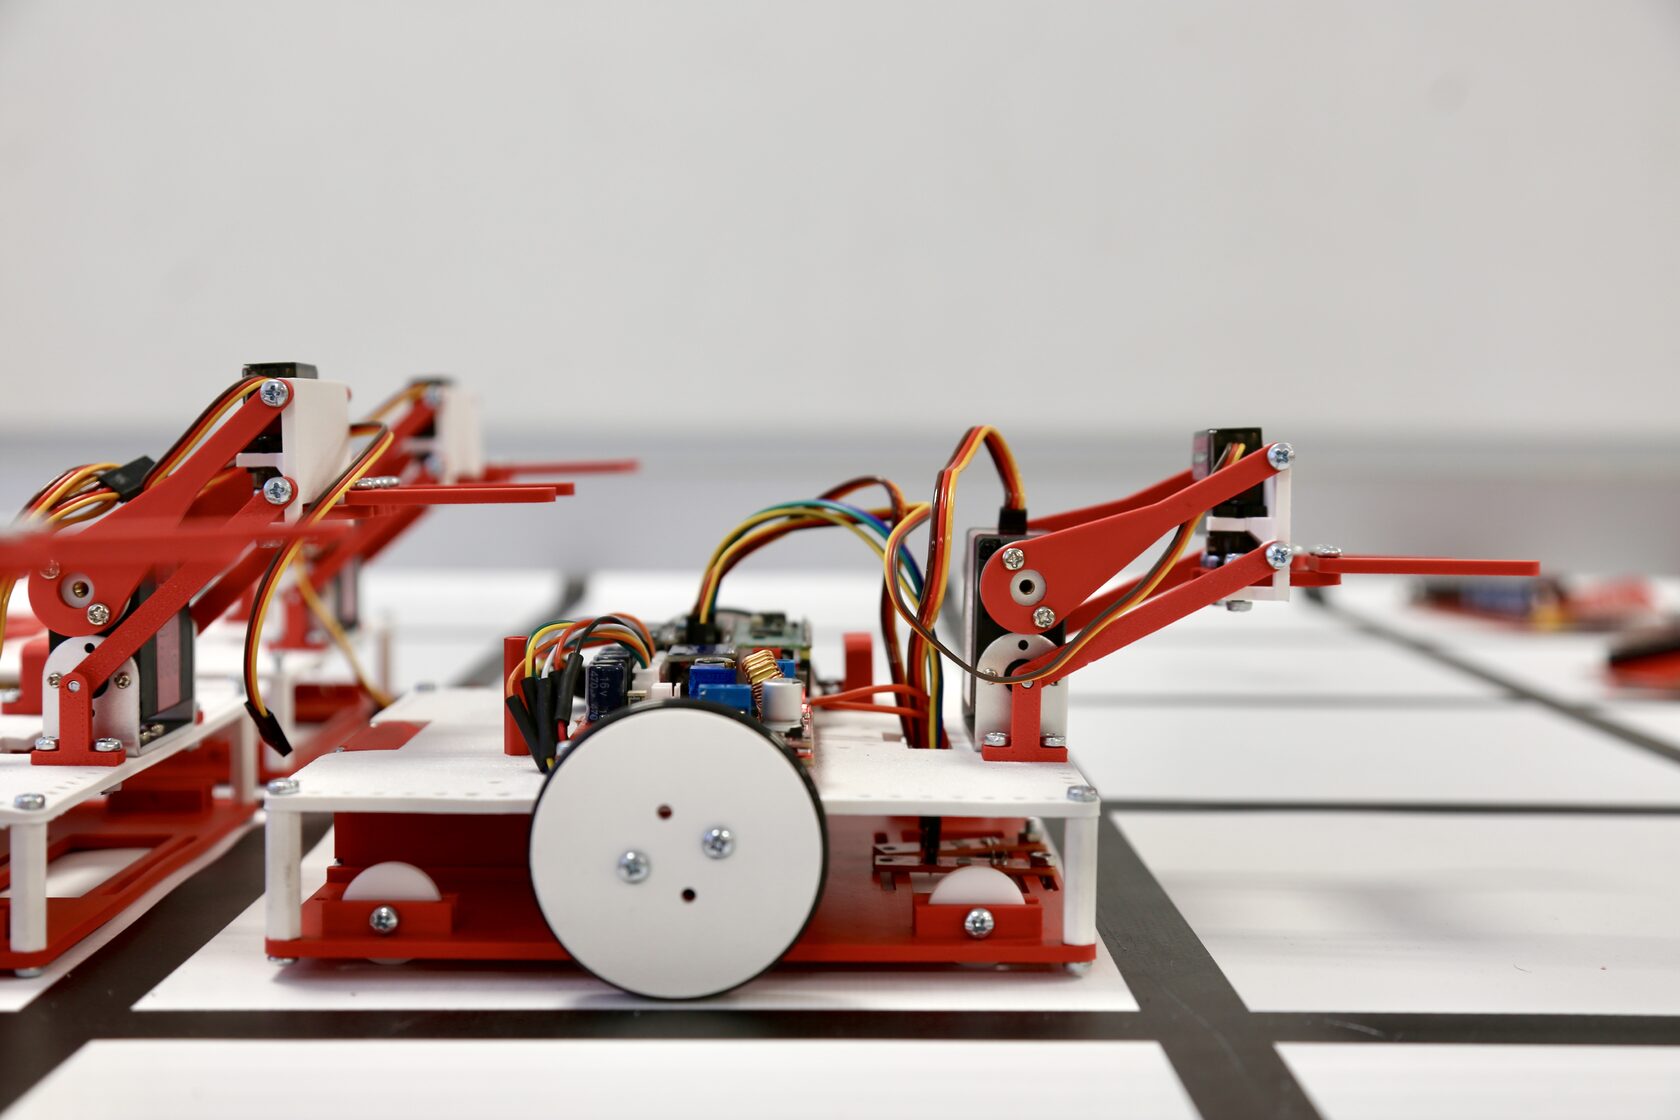
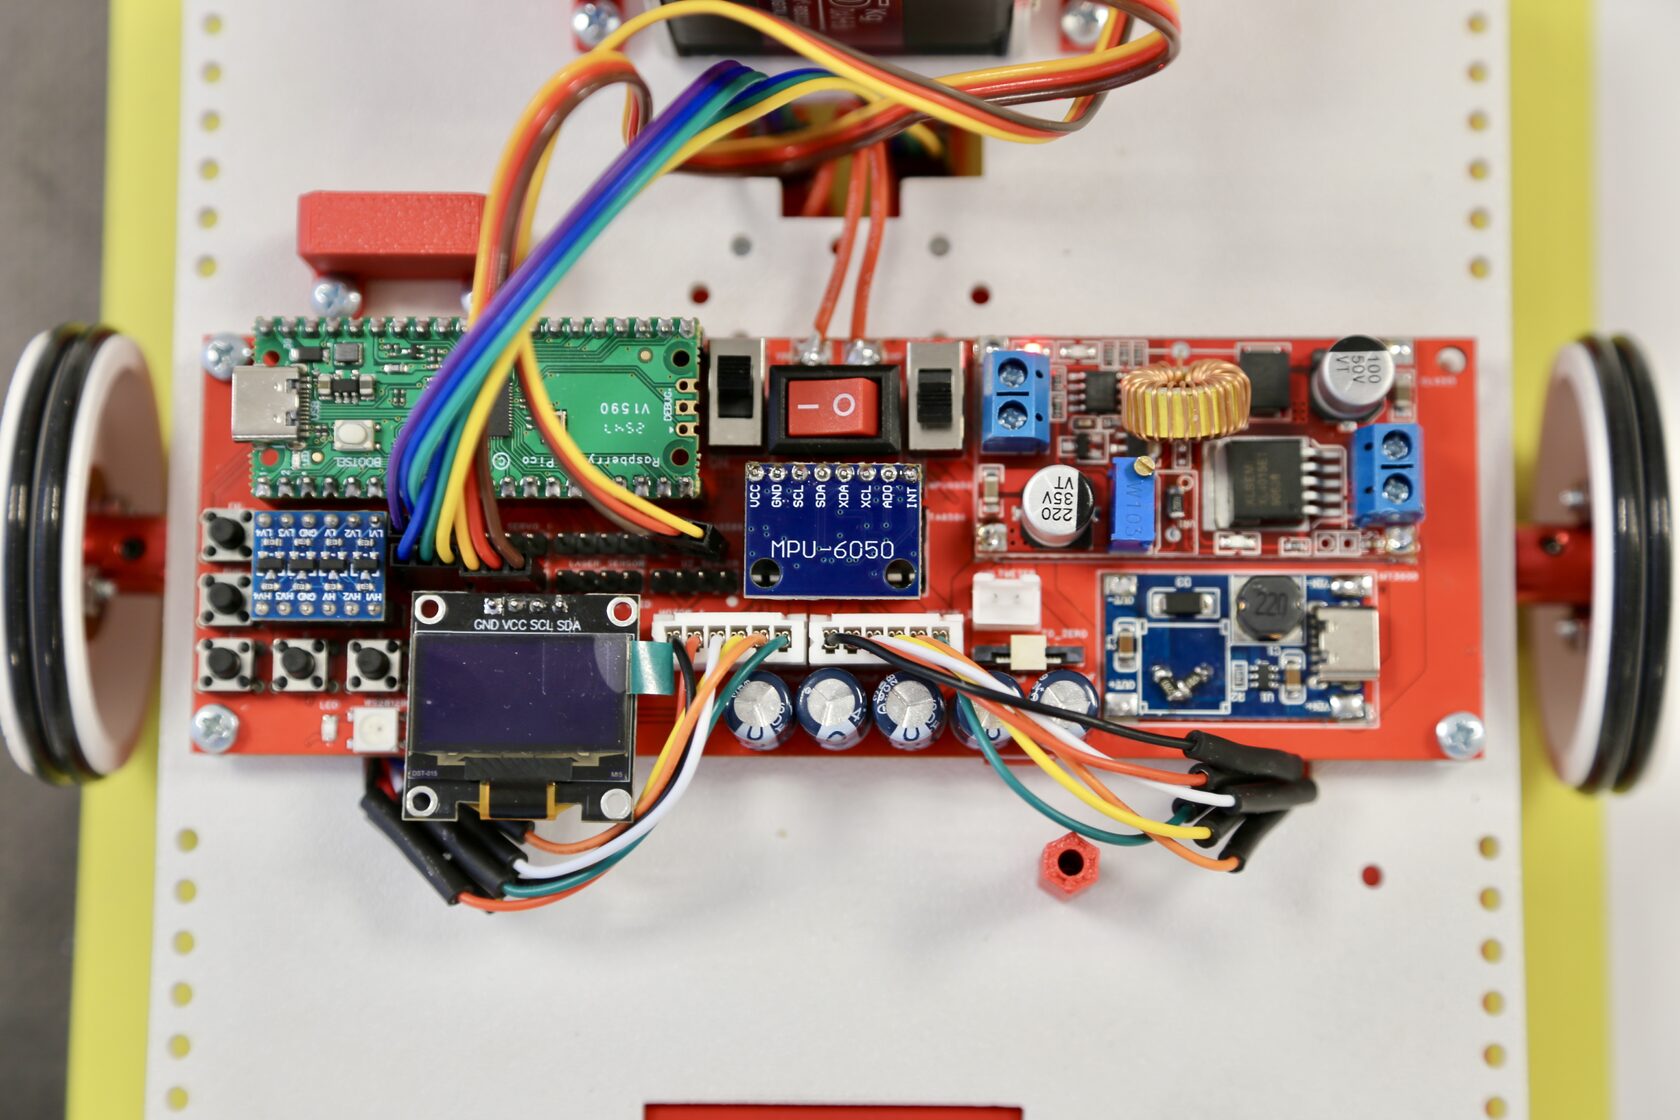
Для работы с линией предусмотрена отдельная система из шести датчиков спереди и двух сзади. Также на борту есть гироскоп, I2C-экран, программируемые кнопки, отдельный программируемый светодиод и адресный RGB-светодиод.
Кроме основного контроллера в роботе установлен микрокомпьютер Raspberry Pi Zero 2W. Он позволяет выйти за рамки обычного программирования микроконтроллеров и познакомиться с компьютерным зрением: обработкой изображения с камеры, распознаванием объектов и более сложными алгоритмами управления.
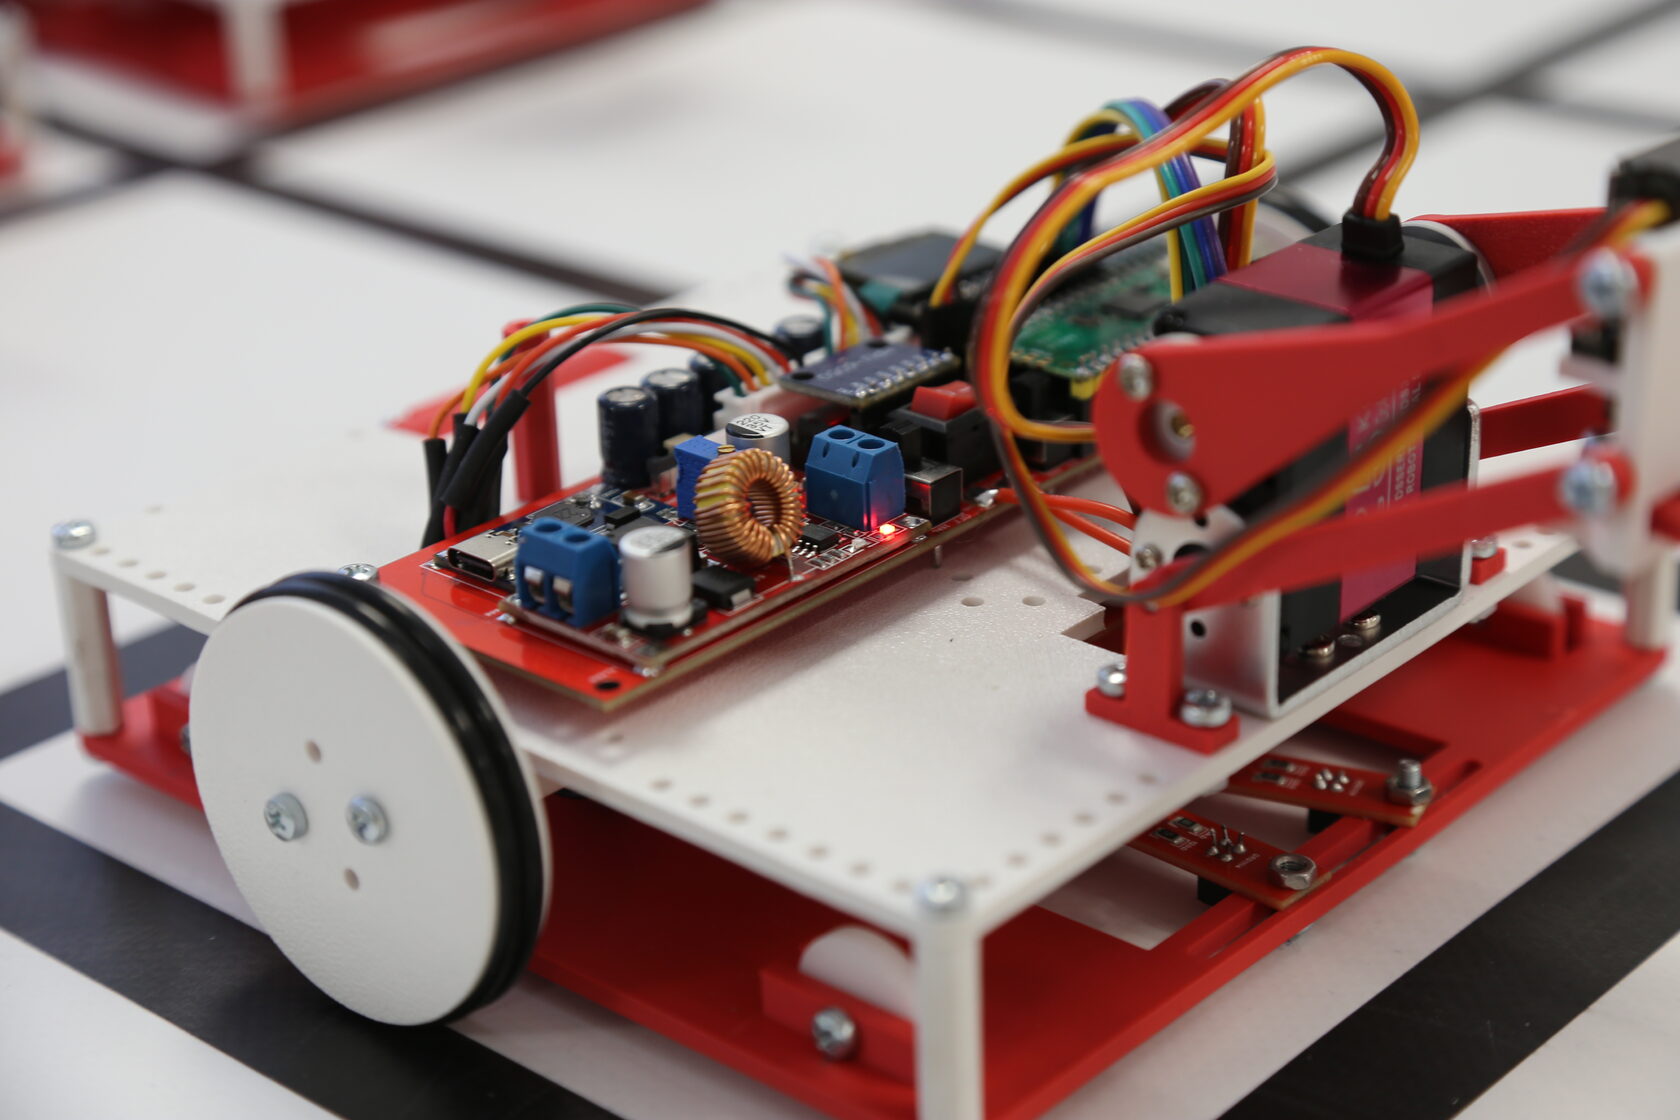
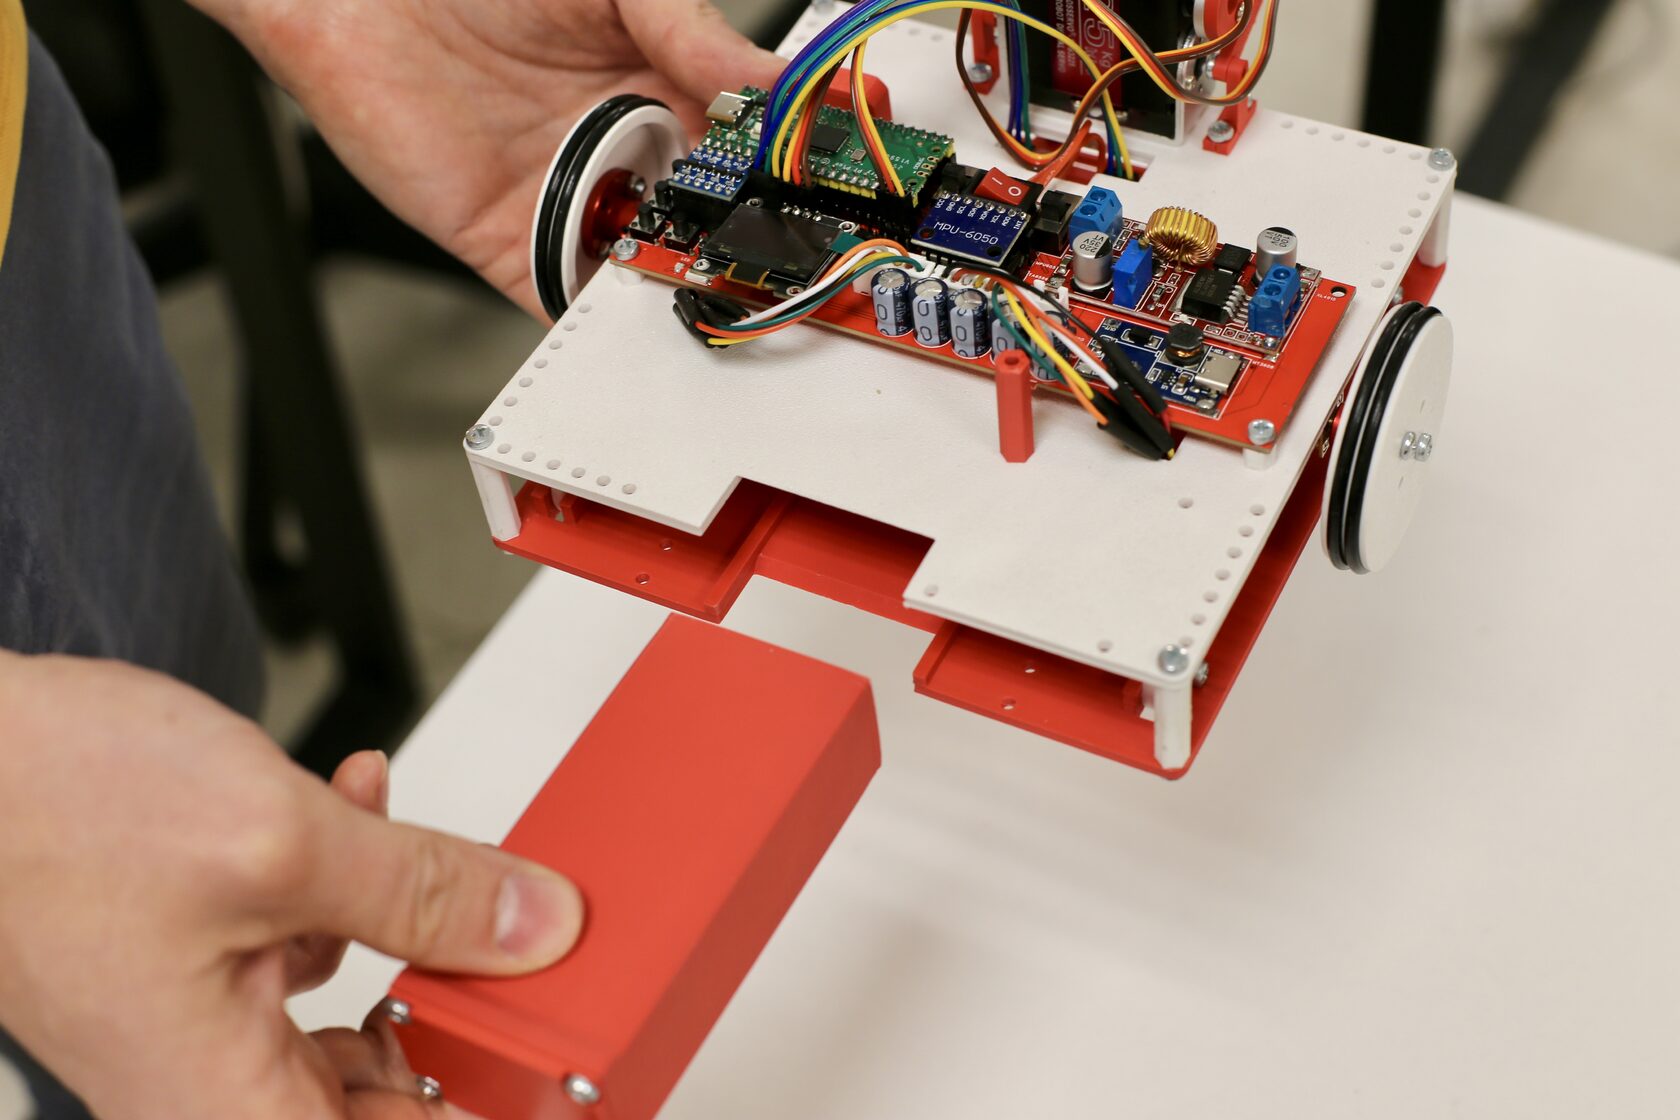
Одна из главных особенностей робота — сменный аккумуляторный блок. Аккумулятор можно быстро снять с робота и установить на зарядку в отдельную зарядную станцию, не подключая к зарядному устройству самого робота. Такое решение делает работу с аккумуляторами не только удобнее, но и безопаснее. Учащимся не приходится самостоятельно подключать аккумулятор к силовой части робота, благодаря чему исключается риск переполюсовки — достаточно распространённой ошибки при работе с учебными роботами, которая может привести к повреждению электроники.
В результате получилась платформа, на которой можно начинать с базовых задач — работы с датчиками, моторами и сервоприводами — и постепенно переходить к энкодерам, гироскопу, сложным алгоритмам движения и компьютерному зрению.
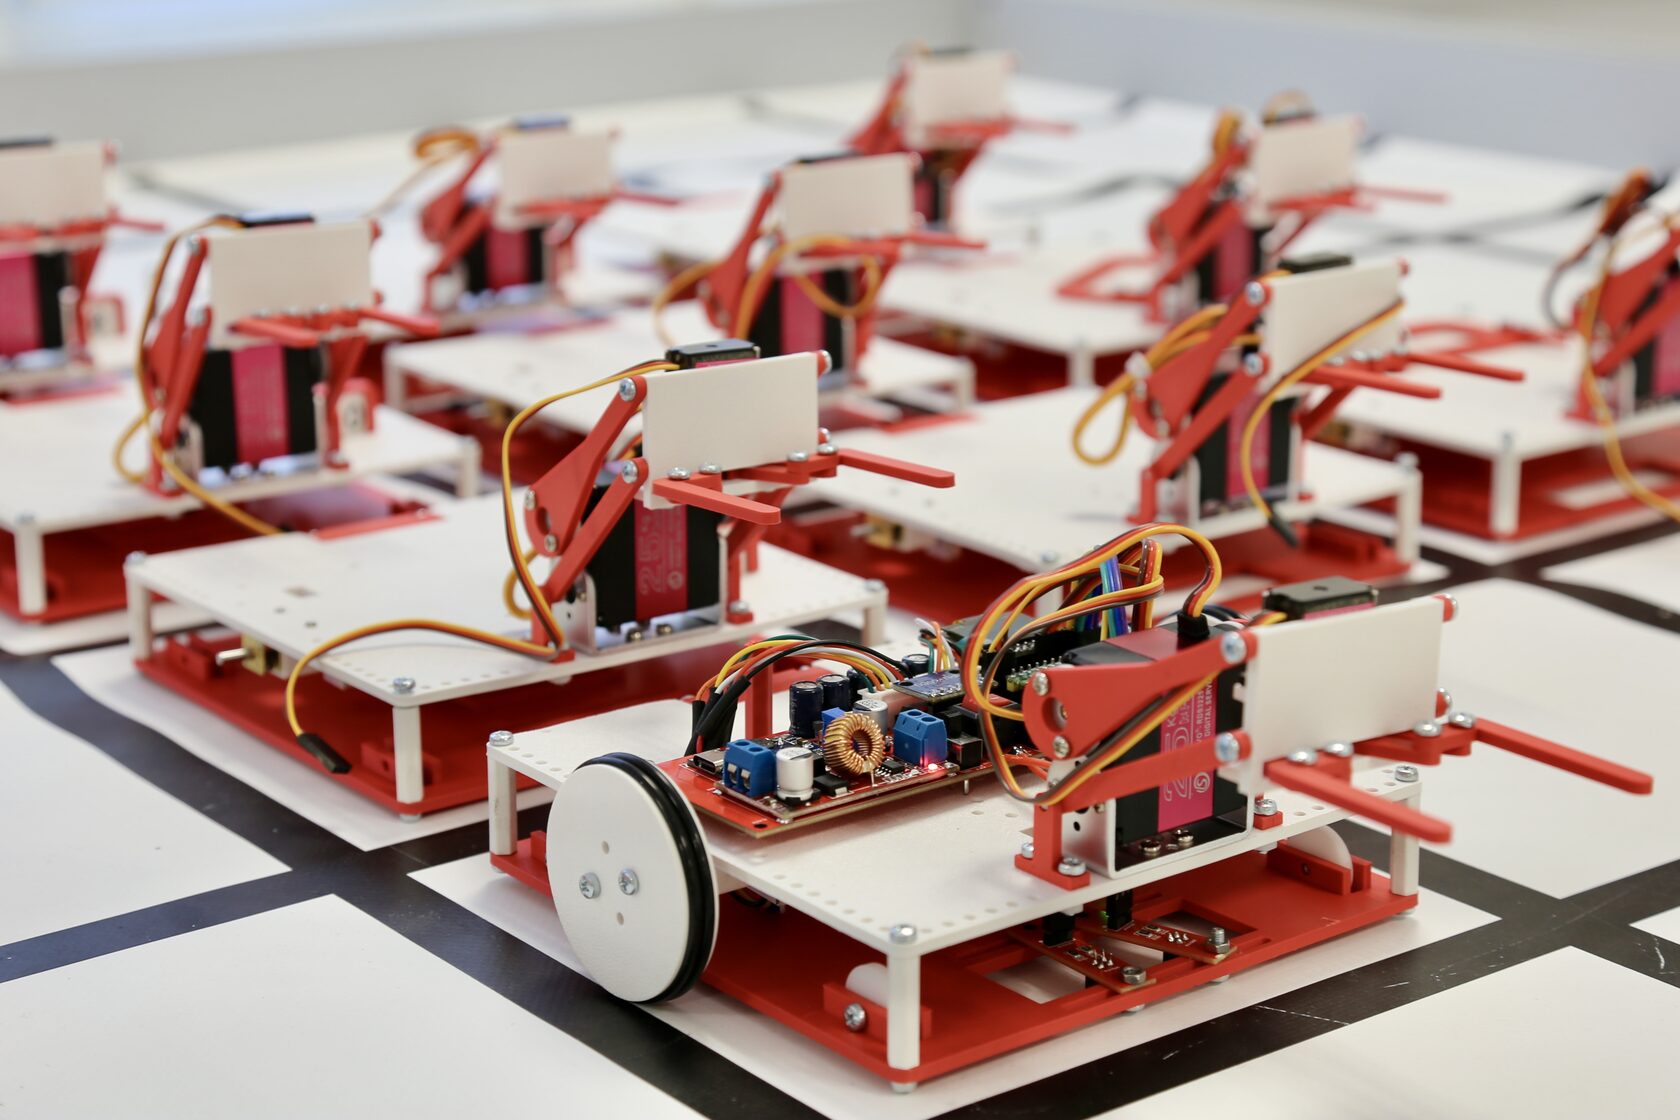
Авторы разработки: Онищенко М.А., Тесёлкин Г.А., Лавелин В.К.
В этом году робот будет использоваться в качестве учебного материала на курсе MindStorms УММ (часть 3) для школьников 8-9 классов.
В этом году робот будет использоваться в качестве учебного материала на курсе MindStorms УММ (часть 3) для школьников 8-9 классов.